À propos du projet
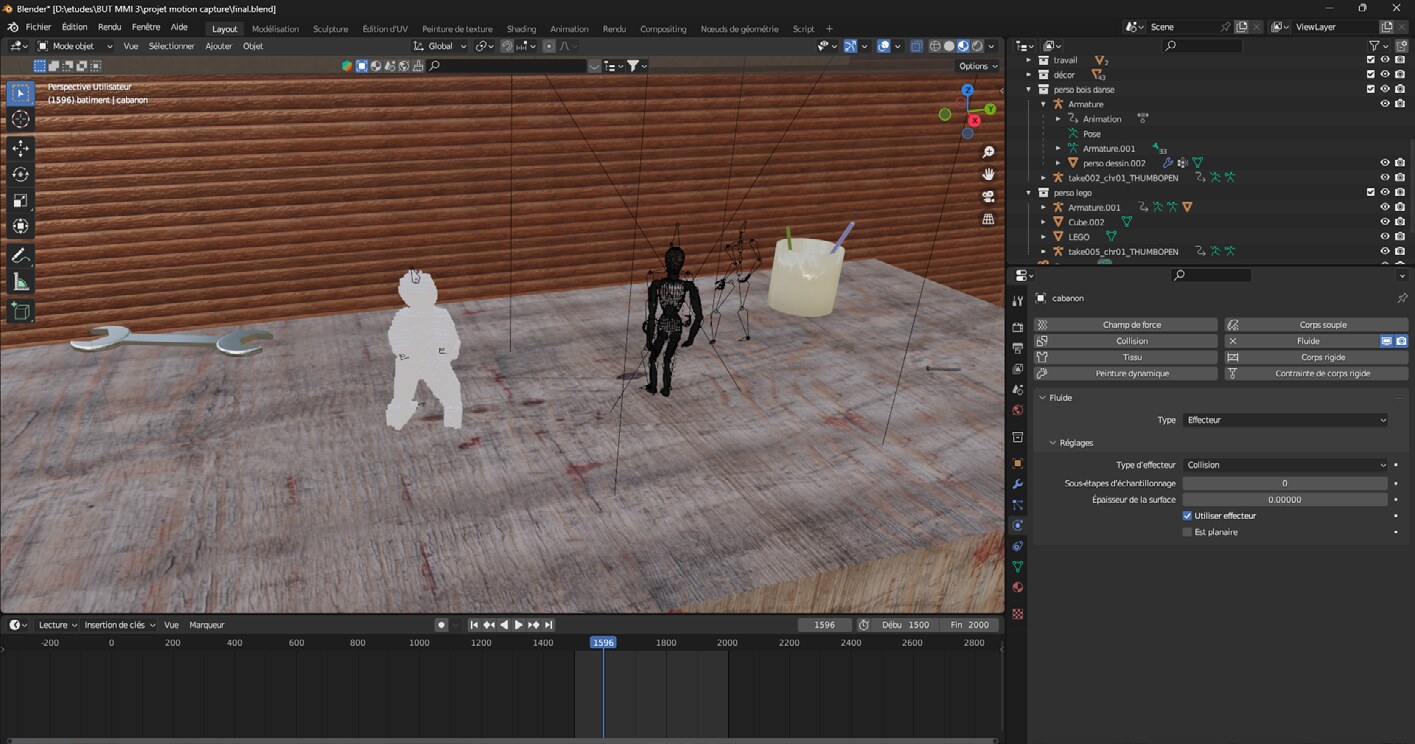
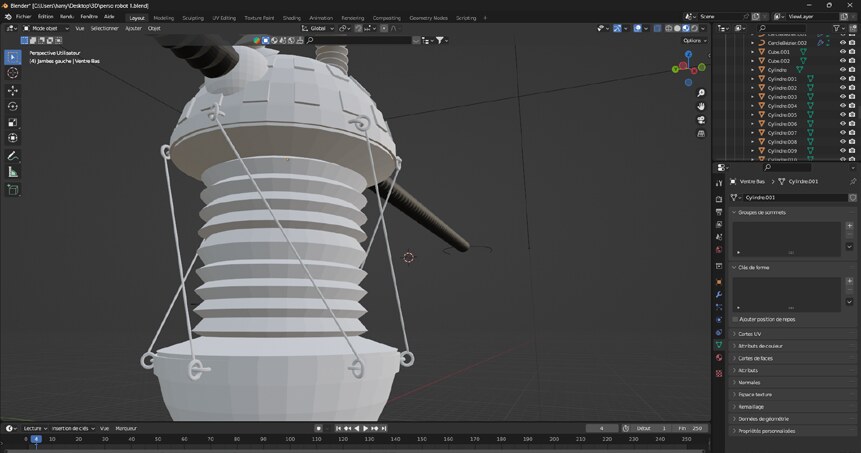
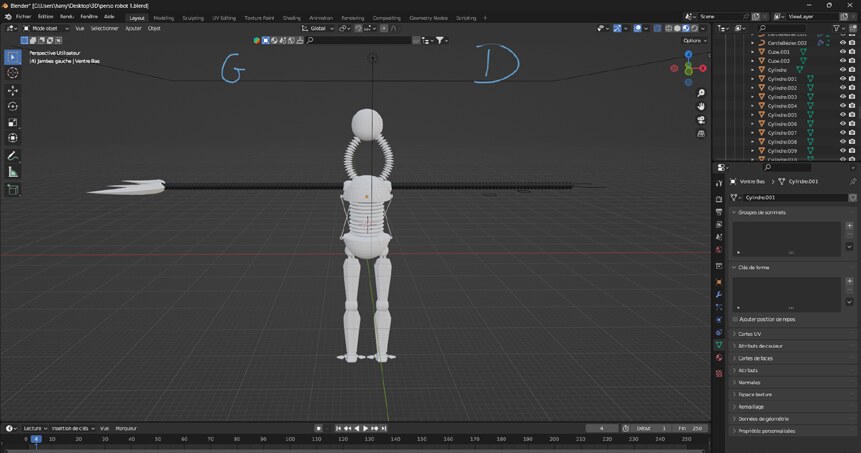
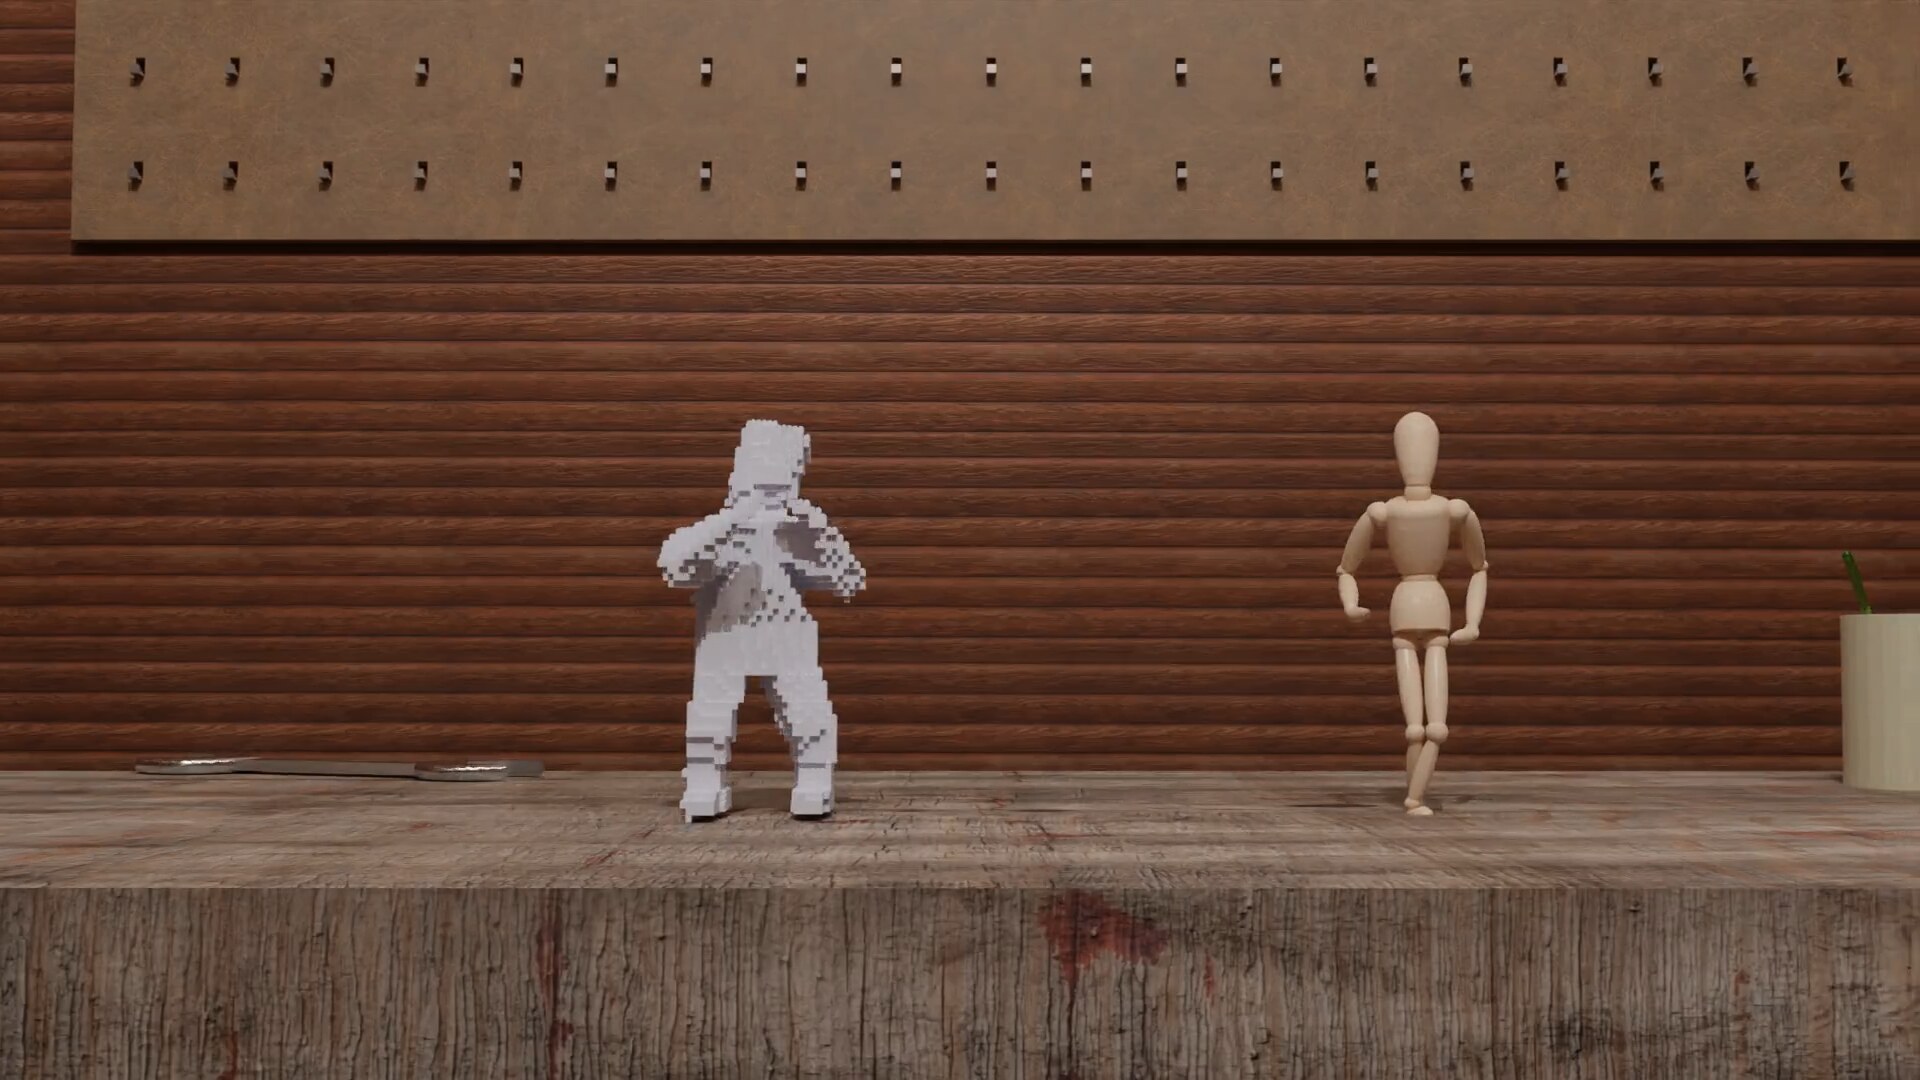
Pour ce projet, j'ai dû enregistrer mes mouvements avec un dispositif de motion capture. Une fois les données importées dans Blender, j'ai créé deux personnages et un environnement. Les deux images du bas représentent un robot qui devait être présent à la base mais qui n'a pas été inclus dans la version finale.
Galerie du projet